创 新 领 域    安 全 测 试

Innovative Active Safety System Testing Technology

使用说明书-牵引系统


地址:河北省石家庄市栾城区裕翔街159号

全国业务热线:0311-85977512/85977510


目  录

1 产品概述............................................................................................................................................. 1

2 牵引系统组成...................................................................................................................................... 2

2.1 操作面板.................................................................................................................................. 2

2.2 外置电源.................................................................................................................................. 3

2.3 拉力调整轮............................................................................................................................... 3

2.4 返回固定板............................................................................................................................... 3

2.5 转向固定板(纵向场景使用)................................................................................................... 3

2.6 配重......................................................................................................................................... 4

2.7 同步带...................................................................................................................................... 4

3 测试场景搭建(C-NCAP-2021).......................................................................................................... 5

3.1 行人横穿场景........................................................................................................................... 5

3.1.1 行人远端穿行场景(CPFA)............................................................................................... 5

3.1.2 行人近端穿行场景(CPNA)............................................................................................... 5

3.2 两轮车穿行场景........................................................................................................................ 6

3.2.1 自行车穿行场景(CBNA)................................................................................................... 6

3.2.2 踏板车穿行场景(CSFA)................................................................................................... 7

3.3 纵向场景.................................................................................................................................. 8

3.3.1 行人纵向场景(CPLA)...................................................................................................... 8

3.3.1 自行车纵向场景(CBLA)................................................................................................... 8

4 牵引系统安装.................................................................................................................................... 10

4.1 同步带安装步骤...................................................................................................................... 10

4.1.1 牵引系统底部的同步带................................................................................................. 10

4.1.2 牵引系统末端的同步带................................................................................................. 10

4.1.3 同步带连接到到目标物底板.......................................................................................... 10

4.2 牵引系统操作步骤.................................................................................................................. 11

4.2.1 上电步骤...................................................................................................................... 11

4.2.2 调整同步带拉力大小.................................................................................................... 11

4.2.3 测试场景设置............................................................................................................... 11

4.2.4 导入测试场景文件........................................................................................................ 17

4.2.5 触发方式...................................................................................................................... 18

4.2.6 零位设置...................................................................................................................... 21

4.2.7 开始测试...................................................................................................................... 21

4.2.8 回零............................................................................................................................. 21

5 数据存储........................................................................................................................................... 22

5.1碰撞惯性单元测量数据............................................................................................................. 22

5.2目标物运动数据........................................................................................................................ 22


1 产品概述

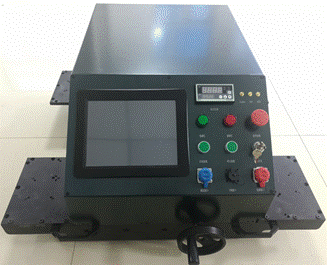
² 可用于测试行人目标物、自行车目标物及二轮踏板车目标物,侧向碰撞及追尾测试均可进行,满足NCAP法规要求的相关内容。

² 设备的组装及拆卸可在半小时内完成。

² 速度可调,最高速度32km/h(8.8m/s),逆风16km/h(4.4m/s)。

² 速度精度:±0.01km/h。

² 位置精度:纵向和横向位置精度为±0.05m。

² 运动距离:滑板直线运动最大范围为100m。

² 加速度: 0.6g-1g。

² 系统采用48V锂电池供电,可供连续测试10小时以上,电池形式有内置及外置可选。

² 拖拽皮带采用AT5-15钢丝同步带,损坏可快速更换。

² 支持手动触发、光栅触发以及RTK联动触发。


2 牵引系统组成

2.1 操作面板
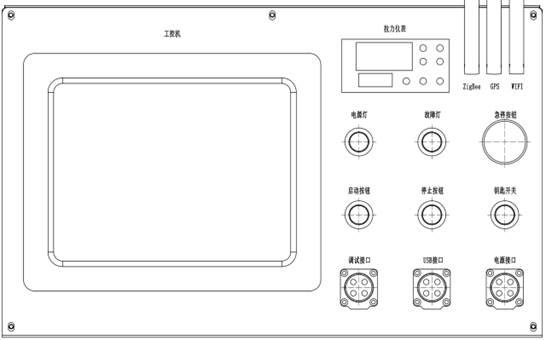
工 控 机:控制系统的主要操作界面;

拉力仪表:显示同步带的张紧力,单位为kg;

电源接口:外置电源通过该接口给牵引系统供电;

钥匙开关:外部电源的控制开关;

启动按钮:接通驱动电路按钮;

停止按钮:断开驱动电路按钮;

故 障 灯:当伺服驱动器发生故障时,故障灯点亮;

电 源 灯:灯亮,表示伺服驱动器的电源接通;

急停按钮:按下急停按钮,则断开内部驱动电路;

调试接口:伺服驱动器的调试口;

USB 接口:工控机的USB接口;

    通信接口:Zigbee、GPS、WIFI天线接口;

2.2 外置电源

电源:DC48V,能够连续工作10小时以上。

2.3 拉力调整轮
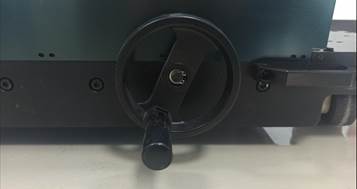
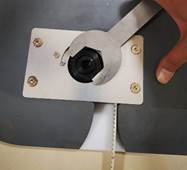
拉力调整轮:可以手动调整同步带的张紧程度(顺紧逆松)。

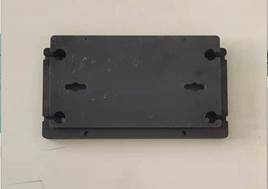
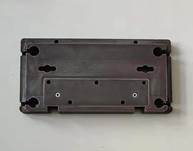
2.4 返回固定板
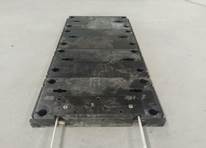
2.5 转向固定板(纵向场景使用)


2.6 配重


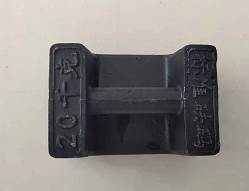
配重砝码:每块20KG,共4块,置于牵引系统端;

配 重 块:每块40KG,共5块,其中返回固定板用3块,转向固定板用两块。

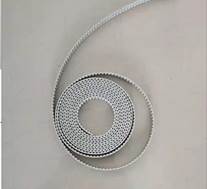
2.7 同步带


3 测试场景搭建(C-NCAP-2021)

3.1 行人横穿场景

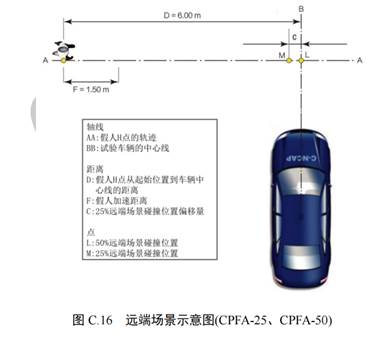
3.1.1 行人远端穿行场景(CPFA)

(1)假人起始点(起始点应为假人的中点)在驾驶员一侧,到中心点的距离为6m。在该场景下,加速距离为1.5m,匀速距离为4.5m。

(2)牵引端(或者配重端)到中心点的距离要大于3.5m(因为我们要保证假人在走过中心点时不降速,所以默认设置匀速时多走1米,减速距离与加速距离相同1.5m,再加上1米的安全距离,因此配重端到中心点的距离要大于3.5m),以保证设备正常运行。

(3)在测试行人横穿场景时,使用的同步带长度为30米。


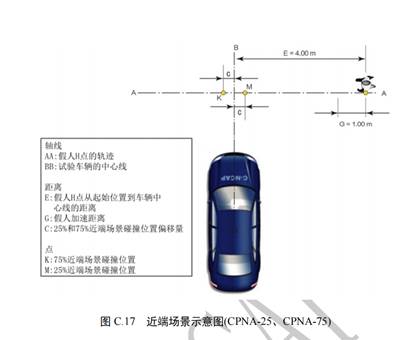
3.1.2 行人近端穿行场景(CPNA)

(1)假人起始点在副驾驶员一侧,到中心点的距离为4m。在该场景下,加速距离为1m,匀速距离为3m。

(2)牵引端(或者配重端)到起始点的距离要大于3m。
3.2 两轮车穿行场景

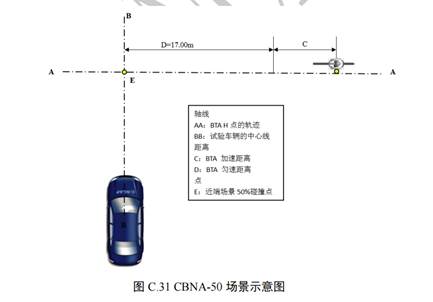
3.2.1 自行车穿行场景(CBNA)

(1)假人起始点(起始点应为两轮车的中点)在副驾驶员一侧,到中心点的距离为20m。在该场景下,加速距离为3m,匀速距离为17m。

(2)配重端(或者配重端)到中心点的距离要大于5m。

(3)在测试两轮车横穿场景时,使用的同步带长度为70米。
 

3.2.2 踏板车穿行场景(CSFA)

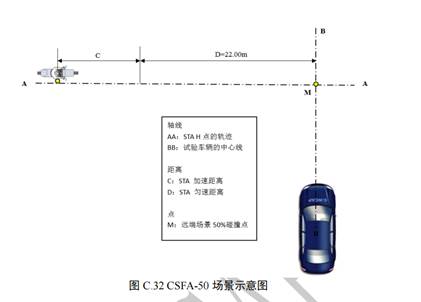
(1)假人起始点(起始点应为两轮车的中点)在副驾驶员一侧,到中心点的距离为26m。在该场景下,加速距离为4m,匀速距离为22m。

(2)配重端(或者配重端)到起始点的距离要大于6m。


3.3 纵向场景

3.3.1 行人纵向场景(CPLA)

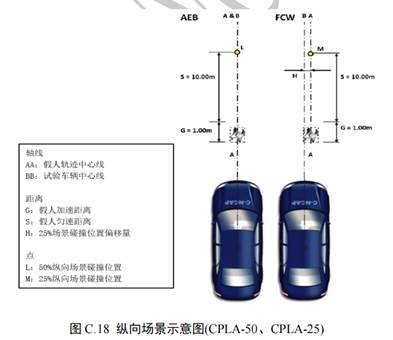
(1)行人纵向场景中,假人起始位置到碰撞位置的距离为11m,其中加速距离为1m,匀速距离为10m。

(2)转向块的位置距离碰撞点的位置应大于9m(自行车纵向最小安全距离)

(3)在测试纵向场景时,使用的同步带长度为100米。
3.3.1 自行车纵向场景(CBLA)

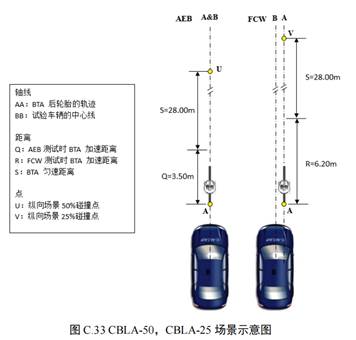
(1)在CBLA-50场景中,假人起始位置到碰撞位置的距离为31.5m,其中加速距离为3.5m,匀速距离为28m。

(2)在CBLA-50场景中,假人起始位置到碰撞位置的距离为34.2m,其中加速距离为6.2m,匀速距离为28m。

(3)转向块的位置距离碰撞点的位置应大于9m(自行车纵向最小安全距离)


4 牵引系统安装

4.1 同步带安装步骤

4.1.1 牵引系统底部的同步带
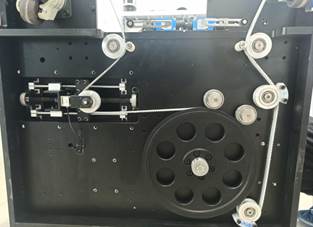
                                    

4.1.2 牵引系统末端的同步带
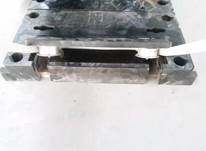
                         

4.1.3 同步带连接到到目标物底板
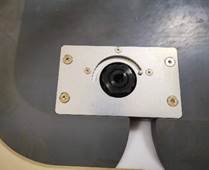
                                                    

4.2 牵引系统操作步骤

4.2.1 上电步骤

1. 牵引系统为外置电源,首先将电池的端子连接到牵引系统上。

2. 顺时针扭动钥匙开关,此时工控机和拉力显示仪表上电。

3. 按一下启动按钮,伺服驱动器上电。

4.2.2 调整同步带拉力大小

旋转拉力调整轮,可以调整同步带的张紧力,张紧力调整为30kg左右。

4.2.3 测试场景设置

1. 打开桌面的电脑软件   “PedestrianPCSTesting.exe”

2. 点击工具栏中的“新建”,创建测试场景数据
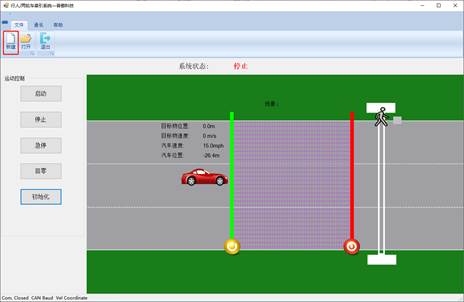
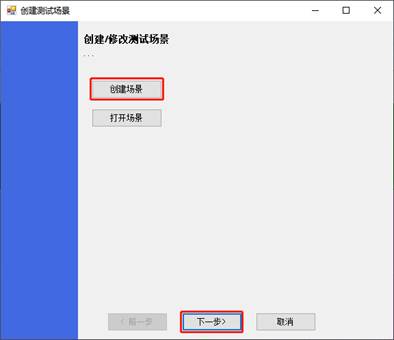
如果,测试场景文件已存在,可以点击“打开场景”按钮,进行修改场景数据。否则,可以点击“创建场景”按钮,创建新的测试场景文件。

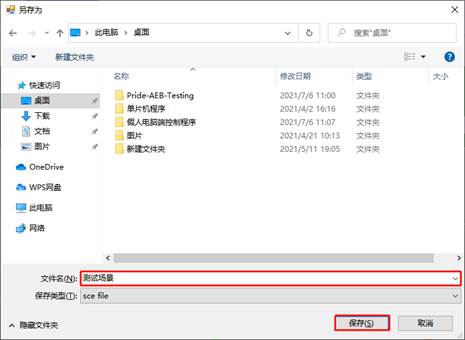
以创建场景文件为例,点击“创建场景”按钮,再点击“下一步”按钮,创建测试场景的文件名,选择保存路径,并点击保存。保存完毕后,点击“下一步”。
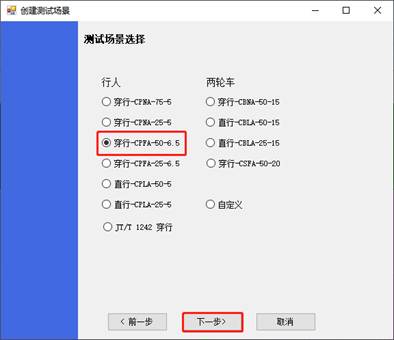
3. 选择测试场景,选择完毕后,点击“下一步”。

例如选择“穿行-CPNA-50-6.5测试场景”,其中50表示50%碰撞,即中心碰撞;6.5表示目标物速度为6.5km/h。此外,还可以自定义设置测试场景。
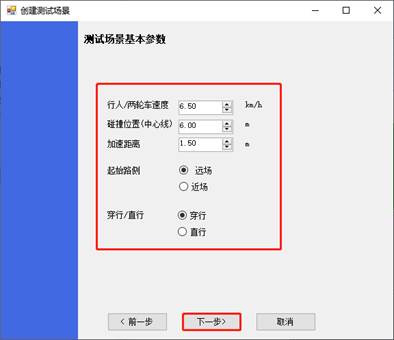
4. 设置测试场景基本参数,包括目标物速度、碰撞位置(中心线)、加速距离以及远     端、近端、穿行和纵向场景的设置。设置完毕后,点击“下一步”。
 

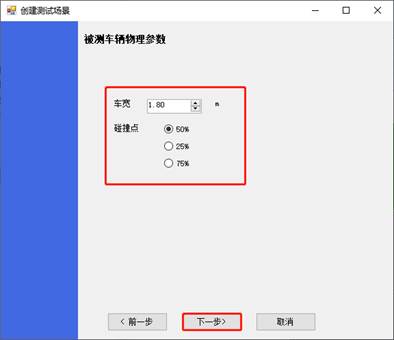
5. 设置被测车辆的物理参数,车宽及碰撞点,设置完毕后,点击“下一步”。
6. 设置被测车辆的速度,设置完毕后,点击“下一步”。
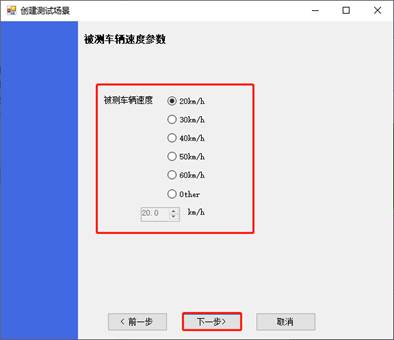
7. 设置行人步态、自行车踏板转速,设置完毕后,点击“下一步”。
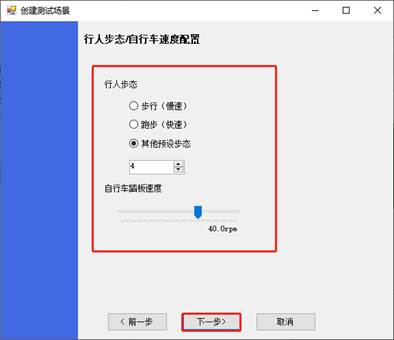
其中:行人步态1对应的是步行(慢速)、步态2对应的是(跑步)、步态3对应的是5km/h、步态4对应的是6.5km/h、步态5对应的是8km/h。

8. 设置触发方式以及工作模式,设置完毕后,点击“下一步”。
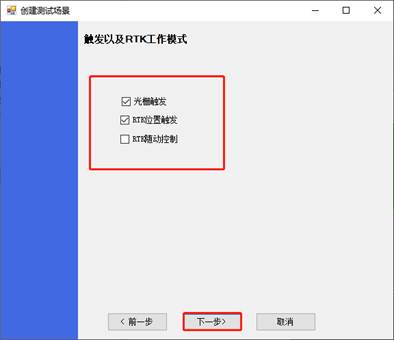
根据不同测试环境需求,可以选择不同触发和工作模式,

其中:在使用红外传感器触发时,选择光栅触发;使用RTK装置时,选择RTK位置触发;当要实现随动模式时,则需要选择RTK位置触发和RTK随动控制这两项。

9. 设置光栅触发事件,设置完毕后,点击“下一步”。
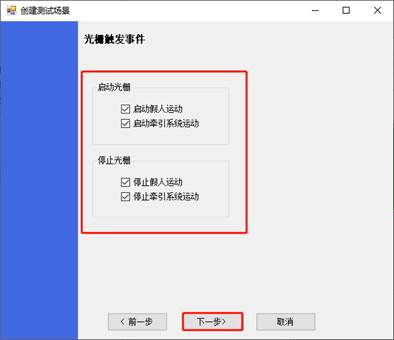
其中:

启动假人运动:表示启动光栅被触发时,假人按照上述选择的步态运动;

启动牵引系统:表示启动光栅被触发时,牵引系统按照上述的速度运行;

停止假人运动:表示停止光栅被触发时,假人停止运动;

停止牵引系统:表示停止光栅被触发时,牵引系统停止运行;


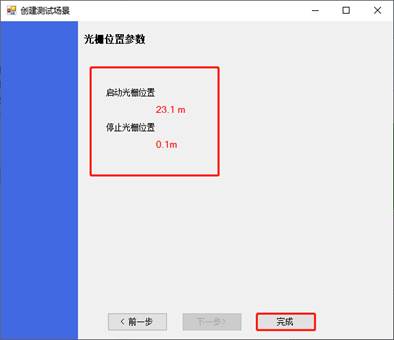
10. 图中显示的数据为光栅设备距离碰撞点的轴向距离,根据此数据放置光栅设备。设置完毕后,点击“完成”。此时,测试场景文件创建完毕。
4.2.4 导入测试场景文件

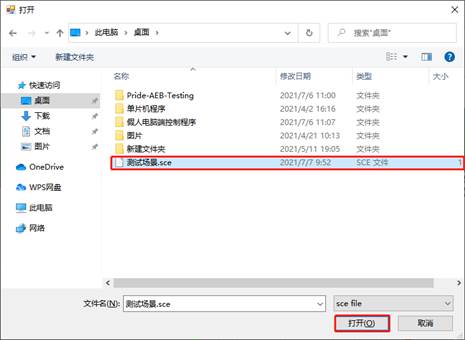
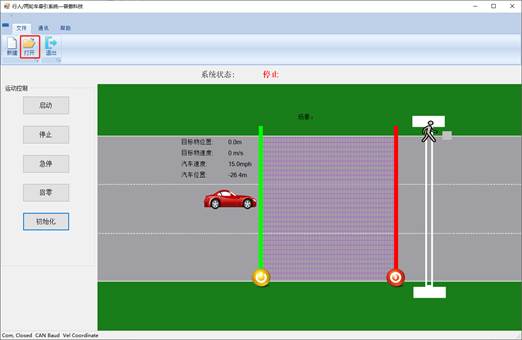
点击工具栏中的“打开”,选择已经创建的测试场景文件,点击弹窗的“打开”按钮,导入已经创建的测试场景文件。
4.2.5 触发方式

本系统目前支持两种触发工作模式:光栅触发、车载定位触发(可匹配甲方指定的第三方定位系统或者自行提供)。

1.   光栅触发

l  本系统共有两组光栅触发装置(启动光栅组和停止光栅组),每组光栅分为发射端和接收端,采用对射方式进行工作,他是通过被检测物对光束的遮挡或反射,由同步回路接通电路,从而检测VUT的通过;
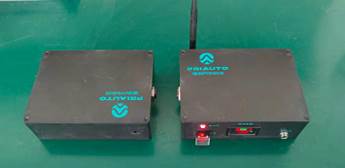
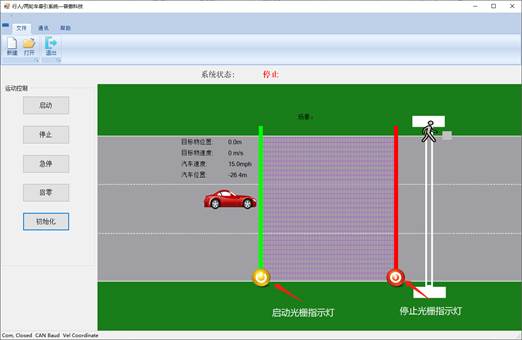
l  根据上述测试场景设置中的启动/停止光栅距离,放置,并打开启动/停止光栅的电源。电源打开之后,软件主界面会有相应的指示灯闪烁,提示通信已连接;
2.   RTK触发

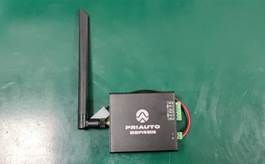
l  目前本系统可适配于牛津RTK 3000,也根据客户指定的第三方系统进行开发适配;

l  在采用RKT触发方式下,需增加使用RTK适配器作为车载端定位装置与牵引系统的中间通信连接器,可以实现双方数据的互传,其中与牵引系统无线通讯(Zigbee方式)、与定位装置有线通讯(CAN通讯);
69395f2764964e1dc4978c56b49f027

l  将RTK适配器连接到定位装置的CAN总线上(默认通道为CAN1通道),接通电源;

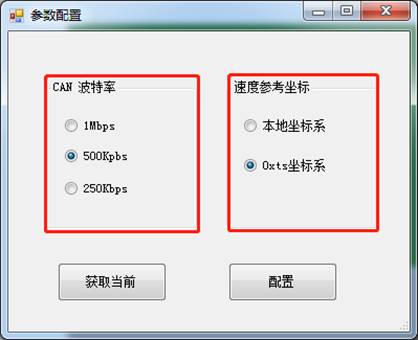
l  在软件界面上选择通讯→参数配置,可以配置CAN波特率和速度参考坐标,默认CAN波特率为500Kpbs,在使用RTK触发时,需选择Oxts坐标系,参数设置完毕后,点击配置。
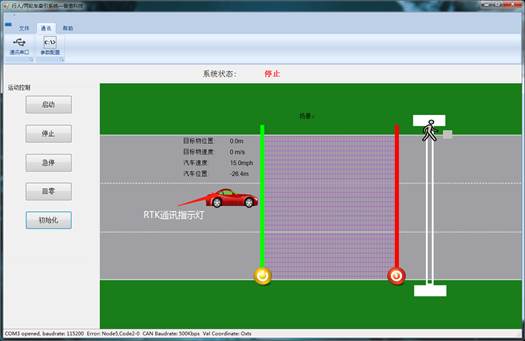
l  当定位装置与适配器正常工作时,软件主界面会有相应的指示灯闪烁,提示通信已连接,被测车辆速度、位置也会实时刷新;
 

4.2.6 零位设置

根据测试场景,需要设置牵引系统的起始位置,例如某测试场景规定起始位置到中心线的位置为6m,首先将底板放置到起始位置,然后给伺服驱动器上电,伺服上电之后底板所处位置即为零点。若因测试需求需要更换零点,只需要将底板放置到指定位置,重新上电即可。

4.2.7 开始测试

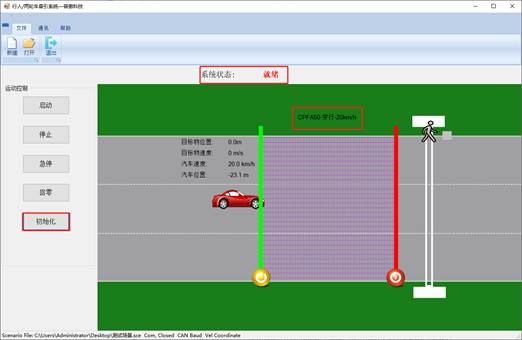
点击“初始化”,使系统状态显示为“就绪”,界面中间也会显示出所导入的场景,此时牵引系统准备完毕,可以进行测试。
 

4.2.8 回零

一次测试完成后,如果牵引系统设备发生大的位移时,请重新放置设备回归原位,同时使同步带拉直,使拉力仪表的显示值在30左右。然后点击“回零”按钮,使目标物回到起始运行位置。

若需要重复测试,点击“初始化”按钮,则可以进行下一次测试。

5 数据存储

5.1碰撞惯性单元测量数据

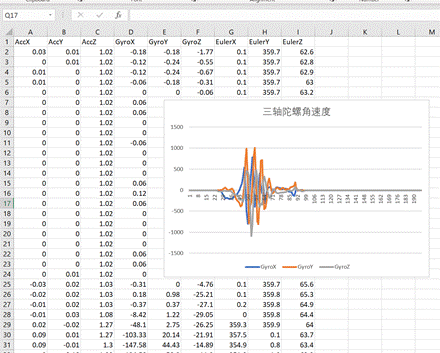
在测试中,如果发生碰撞,系统会默认保存碰撞过程中目标物前1s到后3的九轴惯性单元测量数据,包括三轴欧拉角、三轴加速度、三轴角速度。数据保存在Record data目录下,文件名称Crash_Gsensor
 

5.2目标物运动数据

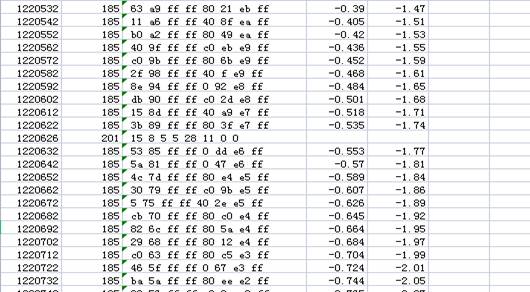
在完成一次测试后,系统会默认保存本次测试过程中目标物的运动数据,包括目标物的位置、速度以及UTC绝对时间标签。数据保存在Record Date目录下,文件名称RealTimeData。
 

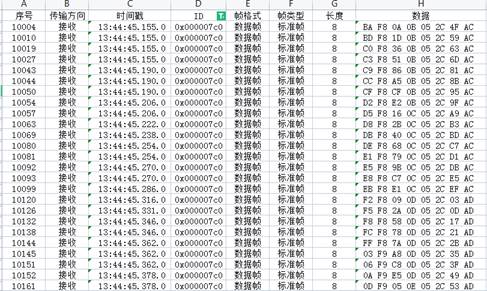
当牵引系统与惯导装置适用时,牵引系统端会将目标物的位置速度以及UTC时间打包发送到惯导端,可以通过CAN总线实时读取数据,CAN ID为7CO;

CAN报文如下图所示:
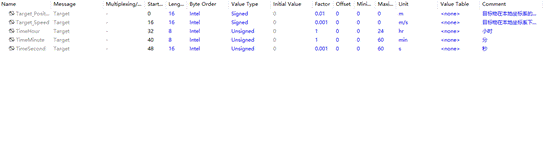
 

770080733db3883395543c06160b3b7

目标物数据如下图所示: